上海机器人研究所
上海机器人研究所
主页
新闻
研究
论文
获奖
成员
联系
Uncertainty Reduction
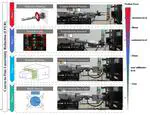
Coarse-to-fine uncertainty reduction for robotic disc cutter grasping in TBM maintenance
A coarse-to-fine framework reduces pose uncertainty for robotic disc cutter grasping in TBM maintenance, enabling more reliable automated cutter replacement under harsh underground conditions.
杜亮
,
Wu Saichao
,
Yang Qiang
,
CHEN Hao
,
鲍晟
,
胡正涛
,
袁建军
Cite
DOI
ScienceDirect
Cite
×